Tài Liệu
Sơ Đồ Nguyên Lý Mạch Khởi Động Sao Tam Giác: Hướng Dẫn Chi Tiết
Mạch khởi động sao tam giác là một giải pháp phổ biến và hiệu quả để giảm dòng điện đột ngột khi khởi động các động cơ điện xoay chiều ba pha có công suất lớn. Dòng khởi động ban đầu của động cơ cảm ứng công suất lớn có thể rất cao, gấp nhiều lần dòng định mức, gây sụt áp lưới điện, ảnh hưởng đến các thiết bị khác và thậm chí làm hỏng cuộn dây động cơ. Mạch sao tam giác giải quyết vấn đề này bằng cách cho động cơ khởi động ở chế độ đấu sao (giảm áp và dòng) sau đó chuyển sang chế độ đấu tam giác khi động cơ đã đạt tốc độ gần định mức.
Mục đích chính của việc sử dụng sơ đồ nguyên lý mạch sao tam giác là bảo vệ động cơ và hệ thống điện khỏi tác động tiêu cực của dòng khởi động cao. Đồng thời, mạch vẫn đảm bảo đủ mô-men xoắn ban đầu để động cơ tăng tốc, trước khi chuyển mạch sang chế độ hoạt động bình thường với đầy đủ công suất.
Mạch Khởi Động Sao Tam Giác Là Gì?
Mạch khởi động sao tam giác là một hệ thống điện được thiết kế đặc biệt để khởi động các động cơ cảm ứng ba pha có công suất lớn, thường từ 11 kW trở lên. Thay vì cấp điện trực tiếp cho động cơ ở chế độ đấu tam giác (chế độ hoạt động bình thường), mạch này cho phép động cơ khởi động ban đầu ở chế độ đấu sao.
Một mạch sao tam giác điển hình thường bao gồm các thành phần chính như ba contactor (công tắc tơ), một rơle quá tải để bảo vệ động cơ, và một bộ định thời gian (timer) hoặc thiết bị logic (như PLC) để điều khiển quá trình chuyển đổi giữa hai chế độ đấu dây. Mạch điều khiển sẽ điều khiển các contactor đóng cắt theo một trình tự nhất định để chuyển đổi kết nối cuộn dây động cơ từ sao sang tam giác sau một khoảng thời gian định trước.
Mạch này giúp giảm dòng điện khởi động đáng kể (khoảng 1/3 so với khởi động trực tiếp ở chế độ tam giác), phù hợp với các ứng dụng có tải nhẹ hoặc trung bình khi khởi động. Tuy nhiên, mô-men xoắn khởi động cũng giảm tương ứng, đây là điểm cần lưu ý khi lựa chọn phương pháp khởi động.
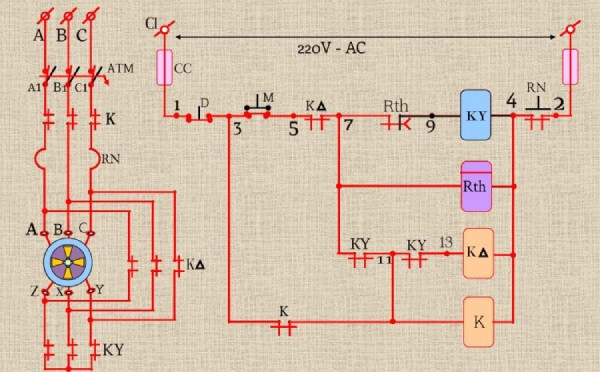 Sơ đồ nguyên lý mạch khởi động sao tam giác và mạch động lực
Ưu Điểm
- Chi phí hợp lý: So với các phương pháp khởi động mềm khác như biến tần hay bộ khởi động mềm, mạch sao tam giác thường có giá thành thấp hơn, đặc biệt cho các ứng dụng đơn giản.
- Không giới hạn số lần khởi động: Không có giới hạn kỹ thuật nghiêm ngặt về số lần khởi động động cơ (trong điều kiện vận hành bình thường).
- Giảm dòng khởi động: Giúp bảo vệ cuộn dây động cơ và hệ thống điện khỏi sốc dòng, kéo dài tuổi thọ thiết bị.
- Tạo mô-men xoắn trên mỗi ampe hiệu quả: Mặc dù mô-men xoắn khởi động giảm, nhưng hiệu suất sử dụng dòng điện để tạo mô-men xoắn trong chế độ sao là tốt.
Nhược Điểm
- Yêu cầu điện áp động cơ phù hợp: Điện áp định mức của động cơ phải có cấu hình đấu tam giác phù hợp với điện áp lưới cung cấp. Ví dụ: nếu lưới 380V, động cơ phải có thông số 380V/660V (tam giác/sao).
- Mô-men xoắn khởi động thấp: Mô-men xoắn khởi động ở chế độ sao chỉ bằng khoảng 1/3 so với khi đấu tam giác trực tiếp, có thể không đủ cho các tải nặng ngay từ ban đầu.
- Khoảng thời gian ngắt mạch khi chuyển đổi: Đối với mạch chuyển đổi hở (open transition), có một khoảng thời gian ngắn mạch bị ngắt hoàn toàn khi chuyển từ sao sang tam giác, có thể gây ra quá độ dòng điện thứ cấp.
Tại Sao Cần Sử Dụng Mạch Đấu Sao Tam Giác?
Động cơ cảm ứng ba pha, đặc biệt là những động cơ có công suất lớn, có đặc điểm dòng điện khởi động rất cao, có thể gấp 5-7 lần dòng định mức. Dòng điện cao này gây ra nhiều vấn đề:
- Gây sụt áp trên lưới điện: Ảnh hưởng đến hoạt động của các thiết bị điện khác cùng kết nối trên lưới.
- Gây quá nhiệt và làm hỏng thiết bị: Dòng điện quá lớn có thể làm nóng các bộ phận của mạch điện (dây dẫn, contactor, rơle) và cuộn dây động cơ, dẫn đến giảm tuổi thọ hoặc hư hỏng.
- Phát sinh lực điện động lớn: Gây rung lắc cơ khí cho động cơ và thiết bị truyền động.
Khi sử dụng sơ đồ đấu sao tam giác, điện áp đặt vào mỗi cuộn dây của động cơ ở chế độ sao chỉ bằng 1/√3 (khoảng 58%) điện áp lưới. Điều này làm giảm dòng điện chạy qua cuộn dây xuống khoảng 1/√3 lần và dòng điện từ lưới cấp vào mạch giảm xuống còn 1/3 lần so với khi đấu tam giác. Mô-men xoắn khởi động cũng giảm xuống còn 1/3, nhưng đủ để động cơ bắt đầu tăng tốc khi không tải hoặc tải nhẹ. Khi động cơ đã đạt tốc độ gần định mức (thường khoảng 80%), mạch sẽ tự động chuyển sang chế độ đấu tam giác, cấp đầy đủ điện áp lưới vào mỗi cuộn dây để động cơ hoạt động với công suất và mô-men xoắn định mức.
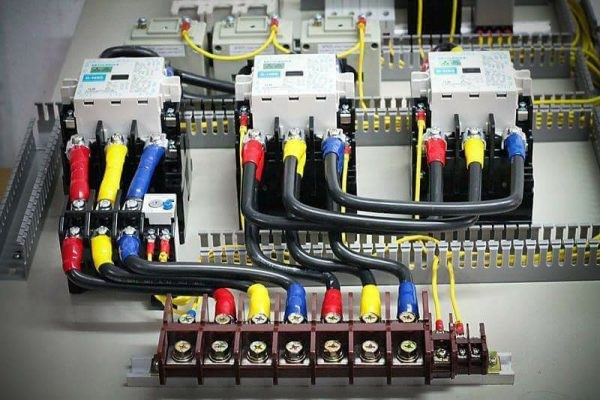 Biểu tượng đấu dây động cơ 3 pha theo kiểu sao và tam giác
Khi Nào Áp Dụng Phương Pháp Khởi Động Sao Tam Giác?
Mạch khởi động sao tam giác thích hợp nhất cho các ứng dụng mà động cơ khởi động không tải hoặc chỉ mang tải nhẹ hoặc trung bình ban đầu. Do mô-men xoắn khởi động thấp (bằng 1/3 so với khởi động trực tiếp), phương pháp này không phù hợp với các tải nặng ngay từ đầu, ví dụ như máy nén khí luôn có áp suất trong bình, băng tải nặng tải đầy sản phẩm khi khởi động, hoặc các loại máy móc yêu cầu mô-men xoắn cao để vượt qua quán tính ban đầu.
Phương pháp này được ứng dụng rộng rãi cho các động cơ ba pha trong công nghiệp dùng cho bơm nước, quạt công nghiệp, máy khuấy, máy nén ly tâm (không áp suất ban đầu), máy gia công gỗ, v.v., nơi động cơ cần đạt một tốc độ nhất định trước khi chịu tải đầy đủ hoặc chuyển sang chế độ hoạt động tam giác.
Nguyên Lý Hoạt Động Của Mạch Sao Tam Giác
Nguyên lý hoạt động của mạch khởi động sao tam giác dựa trên việc thay đổi cấu hình đấu dây của cuộn dây động cơ trong hai giai đoạn:
- Giai đoạn Khởi động (Chế độ Sao): Khi bắt đầu khởi động, mạch điều khiển sẽ đóng hai contactor: contactor chính (K) và contactor đấu sao (K2). Contactor đấu sao (K2) sẽ nối chụm ba đầu cuối của cuộn dây động cơ (U2, V2, W2) lại với nhau, tạo thành điểm sao. Contactor chính (K) sẽ cấp điện áp lưới (L1, L2, L3) vào ba đầu còn lại của cuộn dây (U1, V1, W1). Lúc này, động cơ hoạt động ở chế độ đấu sao. Dòng điện khởi động từ lưới vào động cơ và điện áp đặt trên mỗi cuộn dây đều giảm đi so với đấu tam giác, giúp giảm sốc điện.
- Giai đoạn Chuyển đổi: Sau một khoảng thời gian nhất định (được cài đặt trên timer hoặc thiết bị điều khiển), khi động cơ đã tăng tốc đạt gần tốc độ định mức, mạch điều khiển sẽ thực hiện chuyển đổi. Contactor đấu sao (K2) sẽ ngắt mạch, mở điểm sao. Ngay sau đó (hoặc có độ trễ ngắn đối với mạch chuyển đổi hở), contactor đấu tam giác (K1) sẽ đóng lại.
- Giai đoạn Hoạt động (Chế độ Tam Giác): Khi contactor đấu tam giác (K1) đóng, nó sẽ kết nối các đầu cuối của cuộn dây động cơ (U2, V2, W2) với các pha của lưới điện một cách chéo (ví dụ: U2 nối với L2, V2 nối với L3, W2 nối với L1), tạo thành cấu hình đấu tam giác. Contactor chính (K) vẫn đóng để duy trì kết nối nguồn. Lúc này, mỗi cuộn dây động cơ nhận đầy đủ điện áp lưới (điện áp dây), và động cơ hoạt động với công suất định mức ở chế độ đấu tam giác.
Quá trình chuyển đổi từ sao sang tam giác thường được thực hiện tự động thông qua bộ định thời gian (timer) hoặc lập trình trên PLC, đảm bảo chuyển mạch đúng thời điểm để tránh dòng điện quá độ lớn.
Phân Loại Mạch Sao Tam Giác Phổ Biến
Có hai loại mạch khởi động sao tam giác chính được sử dụng:
- Mạch khởi động mở sao tam giác (Star Delta Open Transition Starter): Đây là loại phổ biến nhất. Khi chuyển từ chế độ sao sang tam giác, contactor sao (K2) ngắt trước, tạo ra một khoảng thời gian ngắn mạch động cơ bị ngắt hoàn toàn khỏi nguồn điện trước khi contactor tam giác (K1) đóng lại. Trong khoảng thời gian này, cuộn dây động cơ hở mạch. Điều này có thể tạo ra một quá độ dòng điện tương đối lớn khi contactor tam giác đóng lại. Mạch này sử dụng 3 contactor và thường là 1 timer.
- Mạch khởi động đóng sao tam giác (Star Delta Closed Transition Starter): Loại mạch này phức tạp hơn, bổ sung thêm điện trở chuyển tiếp và một contactor phụ để đảm bảo động cơ không bị ngắt hoàn toàn khỏi nguồn trong quá trình chuyển đổi. Khi chuyển mạch, contactor sao ngắt, đồng thời contactor phụ nối các điện trở chuyển tiếp vào mạch. Sau đó, contactor tam giác đóng, và cuối cùng contactor phụ cùng các điện trở chuyển tiếp ngắt ra. Phương pháp này giúp loại bỏ hoặc giảm đáng kể quá độ dòng điện khi chuyển mạch, tạo ra quá trình khởi động mượt mà hơn. Tuy nhiên, chi phí cao hơn và sơ đồ phức tạp hơn.
Các Sơ Đồ Đấu Mạch Khởi Động Sao Tam Giác
Hiểu rõ sơ đồ đấu dây là điều kiện tiên quyết để lắp đặt và vận hành mạch khởi động sao tam giác đúng cách. Dưới đây là một số sơ đồ phổ biến, từ đơn giản đến phức tạp:
Mạch Khởi Động Dùng Nút Nhấn ON/OFF (Thủ Công)
Đây là sơ đồ cơ bản nhất, việc chuyển đổi chế độ hoạt động của động cơ từ sao sang tam giác được thực hiện hoàn toàn bằng tay thông qua các nút nhấn riêng biệt.
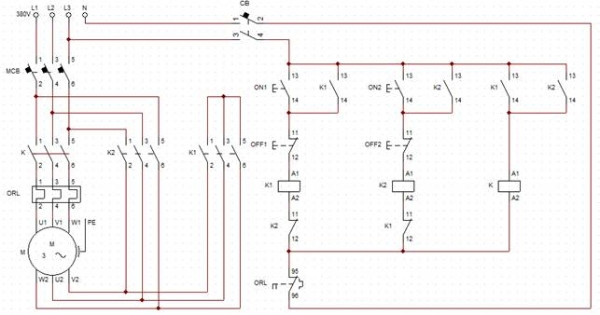 Sơ đồ mạch điều khiển và mạch động lực khởi động sao tam giác dùng nút nhấn
Nguyên lý hoạt động:
- Nhấn nút ON1: Đóng contactor K (chính) và K2 (sao). Động cơ chạy chế độ sao.
- Động cơ tăng tốc: Đợi động cơ đạt tốc độ gần định mức (phải ước lượng hoặc đo lường thủ công).
- Nhấn nút OFF1: Ngắt contactor K và K2. Động cơ ngừng chạy. (Đây là nhược điểm lớn của mạch thủ công, động cơ bị ngắt nguồn hoàn toàn giữa chừng).
- Nhấn nút ON2: Đóng contactor K (chính) và K1 (tam giác). Động cơ chạy chế độ tam giác.
- Nhấn nút OFF2: Ngắt contactor K và K1. Động cơ dừng hẳn.
Nhược điểm của mạch này là việc chuyển mạch không tự động, phụ thuộc vào người vận hành và có khoảng thời gian ngắt điện rõ ràng giữa hai chế độ.
Mạch Khởi Động Sao Tam Giác Dùng Timer (Tự Động)
Đây là sơ đồ phổ biến nhất trong công nghiệp, sử dụng timer để tự động hóa quá trình chuyển đổi.
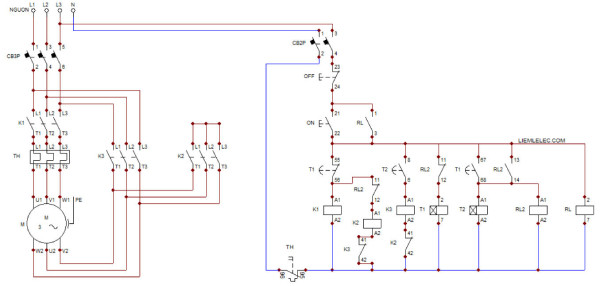 Sơ đồ mạch khởi động sao tam giác tự động dùng Timer
Nguyên lý hoạt động:
- Nhấn nút ON: Cấp điện cho cuộn dây contactor K (chính) và cuộn dây timer (T). Tiếp điểm duy trì của K đóng lại để giữ mạch điều khiển. Đồng thời, contactor K2 (sao) cũng được cấp điện (thường thông qua tiếp điểm thường đóng của contactor K1 và tiếp điểm timer). Contactor K và K2 đóng, động cơ chạy chế độ sao.
- Timer đếm thời gian: Timer bắt đầu đếm ngược theo thời gian đã cài đặt.
- Hết thời gian Timer: Tiếp điểm timer trong mạch điều khiển thay đổi trạng thái. Tiếp điểm thường đóng của timer (liên quan đến K2) mở ra, ngắt điện cuộn dây contactor K2. Contactor K2 mở. Tiếp điểm thường mở của timer (liên quan đến K1) đóng lại, cấp điện cho cuộn dây contactor K1 (thường thông qua tiếp điểm thường đóng của contactor K2). Contactor K1 đóng lại.
- Chuyển sang Tam Giác: Contactor K vẫn đóng, K2 mở, K1 đóng. Động cơ chuyển sang chạy chế độ tam giác.
- Dừng động cơ: Nhấn nút OFF hoặc khi rơle quá tải tác động.
Thời gian cài đặt trên timer phụ thuộc vào đặc tính tăng tốc của động cơ và quán tính của tải, cần cài đặt hợp lý để động cơ đạt tốc độ đủ cao trước khi chuyển mạch.
Mạch Khởi Động Sao Tam Giác Tối Ưu
Sơ đồ này là cải tiến của mạch dùng timer cơ bản, khắc phục nhược điểm là timer vẫn có điện sau khi chuyển sang chế độ tam giác, gây tốn điện và giảm tuổi thọ timer.
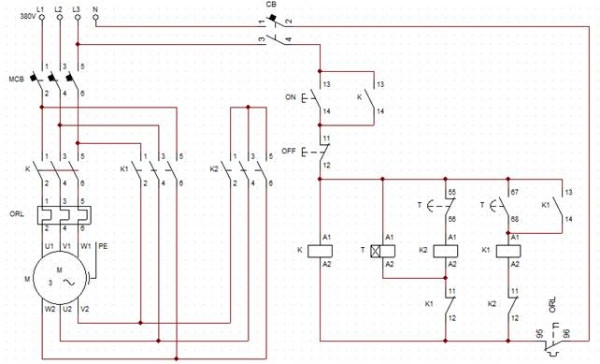 Sơ đồ mạch khởi động sao tam giác tối ưu có ngắt Timer
Nguyên lý hoạt động: Tương tự mạch dùng timer, nhưng mạch điều khiển của timer được mắc nối tiếp với một tiếp điểm thường đóng của contactor K1 (tam giác). Khi contactor K1 đóng (chuyển sang tam giác), tiếp điểm thường đóng này sẽ mở ra, ngắt điện cấp cho timer. Ngoài ra, mạch điều khiển cuộn dây K1 được mắc song song với tiếp điểm thường mở của K (chính) và tiếp điểm thường mở của timer T, đảm bảo khi timer chuyển mạch, K1 sẽ có điện và được duy trì bởi tiếp điểm của contactor chính K.
Mạch Khởi Động Sao Tam Giác Bằng PLC
Đây là phương pháp hiện đại và linh hoạt nhất, sử dụng bộ điều khiển khả trình (PLC) để quản lý toàn bộ trình tự khởi động.
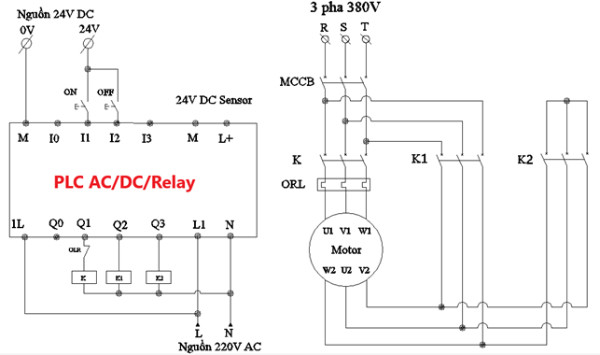 Sơ đồ nguyên lý mạch khởi động sao tam giác điều khiển bằng PLC
Nguyên lý hoạt động: Tín hiệu từ nút nhấn ON/OFF, rơle quá tải và các cảm biến khác (nếu có) được đưa vào các ngõ vào của PLC. PLC sẽ xử lý các tín hiệu này theo chương trình đã lập trình sẵn. Dựa vào logic và thời gian trễ được cài đặt trong chương trình, PLC sẽ điều khiển các ngõ ra để đóng/ngắt các contactor K, K1, K2 theo trình tự sao – tam giác một cách chính xác.
Ưu điểm của mạch dùng PLC là độ tin cậy cao, dễ dàng thay đổi thời gian trễ, tích hợp thêm các chức năng điều khiển và bảo vệ phức tạp hơn. Tuy nhiên, chi phí đầu tư ban đầu cho PLC và yêu cầu kỹ thuật lập trình cao hơn.
Lưu Ý Lựa Chọn Công Suất Thiết Bị Trong Mạch Sao Tam Giác
Khi thiết kế và lắp đặt mạch khởi động sao tam giác, việc lựa chọn công suất (định mức dòng điện) của các contactor là rất quan trọng để đảm bảo hoạt động an toàn và bền bỉ.
Động cơ hoạt động ở chế độ sao chỉ trong giai đoạn khởi động ngắn, sau đó hoạt động chủ yếu ở chế độ tam giác. Do đó:
- Contactor chính (K) và Contactor đấu tam giác (K1): Hai contactor này mang dòng điện trong suốt quá trình động cơ chạy ở chế độ tam giác. Dòng điện chạy qua chúng là dòng pha của động cơ khi đấu tam giác. Về lý thuyết, dòng pha khi đấu tam giác bằng dòng dây chia cho √3. Tuy nhiên, trong mạch sao tam giác, contactor K và K1 chỉ mang dòng bằng khoảng 58% dòng dây định mức của động cơ (khi đấu tam giác). Do đó, định mức dòng của contactor K và K1 có thể chọn khoảng 50% – 58% dòng điện định mức (dòng dây) của động cơ ở chế độ tam giác.
- Contactor đấu sao (K2): Contactor này chỉ đóng trong giai đoạn khởi động ngắn. Dòng điện chạy qua K2 bằng dòng pha khi đấu sao, và dòng này bằng dòng dây khi đấu sao. Dòng dây khi đấu sao bằng dòng dây khi đấu tam giác chia cho 3. Do đó, định mức dòng của contactor K2 có thể chọn khoảng 33% dòng điện định mức (dòng dây) của động cơ ở chế độ tam giác. Tuy nhiên, trong thực tế, do các yếu tố kỹ thuật và an toàn, người ta thường chọn công suất contactor K2 tương đương hoặc nhỏ hơn K và K1 một cấp.
Ví dụ: Một động cơ có dòng định mức (đấu tam giác) là 294A.
- Dòng cần chịu của contactor K và K1: khoảng 50% – 58% * 294A = 147A – 170A.
- Dòng cần chịu của contactor K2: khoảng 33% * 294A = 97A.
Việc lựa chọn contactor cần dựa vào dòng điện thực tế và hệ số an toàn, cũng như thông số kỹ thuật của nhà sản xuất. Luôn tham khảo catalog của động cơ để biết chính xác các thông số điện áp và dòng điện khi đấu sao và tam giác.
Sơ đồ nguyên lý mạch sao tam giác là giải pháp hiệu quả để giảm dòng điện khởi động cho động cơ công suất lớn, giúp bảo vệ hệ thống điện và kéo dài tuổi thọ thiết bị. Việc lựa chọn loại mạch và thiết bị phù hợp cần căn cứ vào đặc điểm của tải và yêu cầu vận hành cụ thể.
SẢN PHẨM ĐƯỢC YÊU THÍCH NHẤT
Nút T Bi Nhôm 2020-3030-4040
Ke Góc Nhôm T 2020 – 3030 – 4040 Đen_Trắng
Pro Micro ATmega32U4 5V/16MHz Mini MCU Leonardo
Nhôm Định Hình EU 2020 V-Slot Trắng Và Đen
Nhôm Định Hình 3030 EU Trắng Và Đen
Nhôm 1020
CNC Shield V4
EndStop XSS – 5GL2