Tài Liệu
Sơ Đồ Đấu Dây Encoder Cho Động Cơ DC GA25: Hướng Dẫn Chi Tiết Từ A-Z
Trong thế giới tự động hóa và robot, việc điều khiển chính xác tốc độ, vị trí hay chiều quay của động cơ là yếu tố then chốt. Động cơ DC giảm tốc GA25 tích hợp Encoder nổi lên như một giải pháp ưu việt, được ứng dụng rộng rãi trong các dự án đòi hỏi độ tin cậy cao như robot dò đường, xe tự cân bằng hay các mô hình cơ khí chính xác. Để tối ưu hóa hiệu suất và khai thác trọn vẹn khả năng của loại động cơ này, việc nắm vững sơ đồ đấu dây encoder là điều cực kỳ quan trọng. Bài viết này sẽ cung cấp cho bạn cái nhìn toàn diện về cách kết nối và khai thác hiệu quả động cơ DC GA25 Encoder.
Động Cơ DC Giảm Tốc GA25 Encoder Là Gì?
Thực chất, Động cơ DC giảm tốc GA25 Encoder là sự kết hợp giữa một động cơ DC giảm tốc GA25 tiêu chuẩn và một module Encoder gắn thêm. Module Encoder này đóng vai trò như một “mắt thần”, liên tục gửi tín hiệu phản hồi (xung) về vi điều khiển, giúp hệ thống xác định chính xác các thông số vận hành như số vòng quay, vận tốc tức thời, và vị trí góc của trục động cơ. Từ đó, vi điều khiển có thể điều chỉnh hoạt động của động cơ thông qua các thuật toán điều khiển như PID, đảm bảo sự chính xác và ổn định.
Tổng Quan Về Nguyên Lý Hoạt Động Của Encoder Trên GA25
Encoder được tích hợp trên động cơ GA25 thường là loại encoder quang học, hoạt động dựa trên nguyên tắc đọc xung từ một đĩa quang có các khe hở. Khi đĩa quay cùng với trục động cơ, ánh sáng từ đèn LED sẽ xuyên qua các khe và được cảm biến quang thu nhận, tạo ra các tín hiệu xung.
Đặc trưng của Encoder GA25 là có 11 xung và hai kênh tín hiệu độc lập, thường gọi là kênh A và kênh B. Hai kênh này phát ra các chuỗi xung lệch pha nhau một góc nhất định. Nhờ sự lệch pha này, vi điều khiển không chỉ đếm được số xung (tức số vòng quay) mà còn có thể xác định được chiều quay của động cơ (thuận hay nghịch) bằng cách so sánh thứ tự xuất hiện của xung ở kênh A và kênh B.
Sơ Đồ Đấu Dây Encoder Cho Động Cơ DC GA25 Chi Tiết
Việc kết nối đúng cách các chân của Encoder là bước đầu tiên để đảm bảo hệ thống hoạt động ổn định và chính xác.
Các Chân Tín Hiệu Trên Động Cơ DC GA25 Encoder
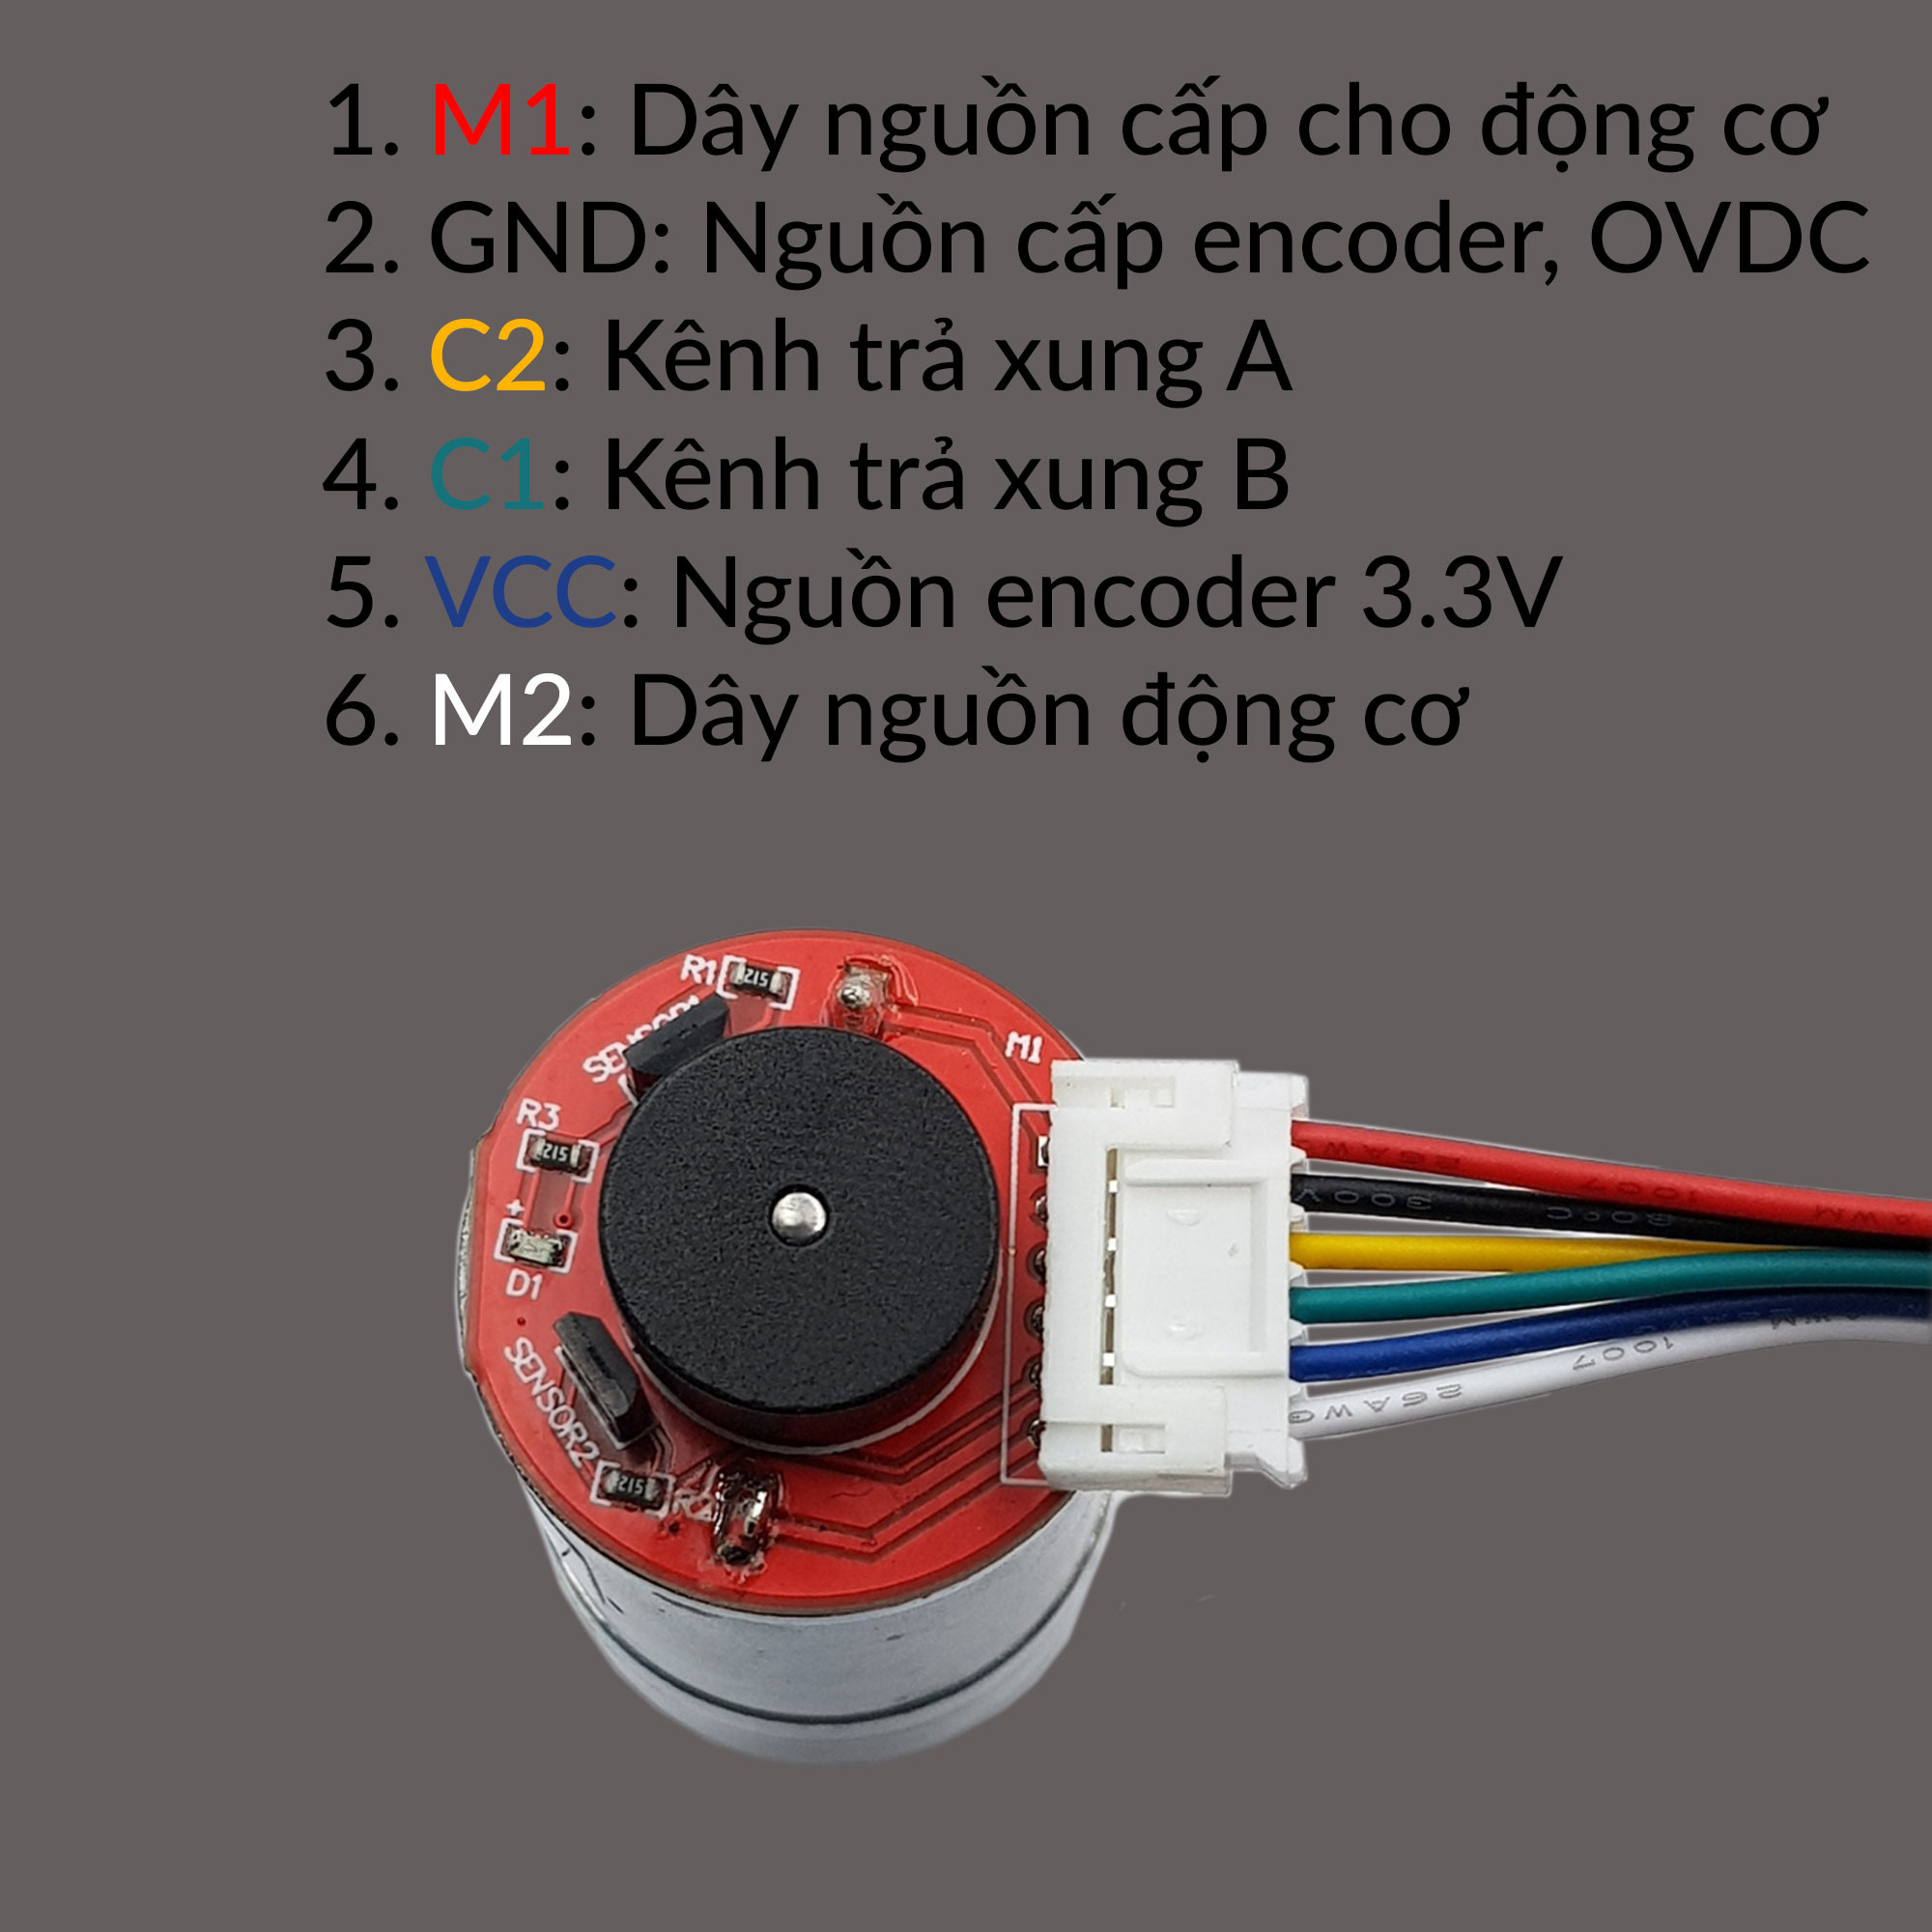
Động cơ DC GA25 Encoder có tổng cộng 6 chân tín hiệu, bao gồm cả phần cấp nguồn cho motor và cấp nguồn cho encoder:
- MOTOR+ (VCC Motor): Chân cấp nguồn dương cho phần động cơ DC (Phạm vi: 3 – 12VDC).
- MOTOR- (GND Motor): Chân cấp nguồn âm (Mass) cho phần động cơ DC.
- VCC ENCODER: Chân cấp nguồn dương cho module Encoder (Phạm vi: 3.3VDC). Lưu ý rằng điện áp này khác với điện áp của động cơ.
- GND ENCODER: Chân cấp nguồn âm (Mass) cho module Encoder.
- OUT A (Kênh A): Chân tín hiệu đầu ra của kênh A từ Encoder.
- OUT B (Kênh B): Chân tín hiệu đầu ra của kênh B từ Encoder.
{width=2000 height=2000}
Hướng Dẫn Kết Nối Encoder Với Vi Điều Khiển (Ví Dụ Arduino)
Để đọc tín hiệu từ Encoder và điều khiển động cơ, bạn sẽ cần một vi điều khiển (như Arduino, STM32, ESP32…) và một module driver động cơ (ví dụ L298N, L293D…).
- Kết nối phần Motor:
- Chân MOTOR+ và MOTOR- của động cơ sẽ được nối với ngõ ra của module driver động cơ (ví dụ: OUT1 và OUT2 của L298N).
- Module driver sẽ nhận lệnh từ vi điều khiển để cấp nguồn và điều khiển chiều, tốc độ quay của động cơ.
- Kết nối phần Encoder:
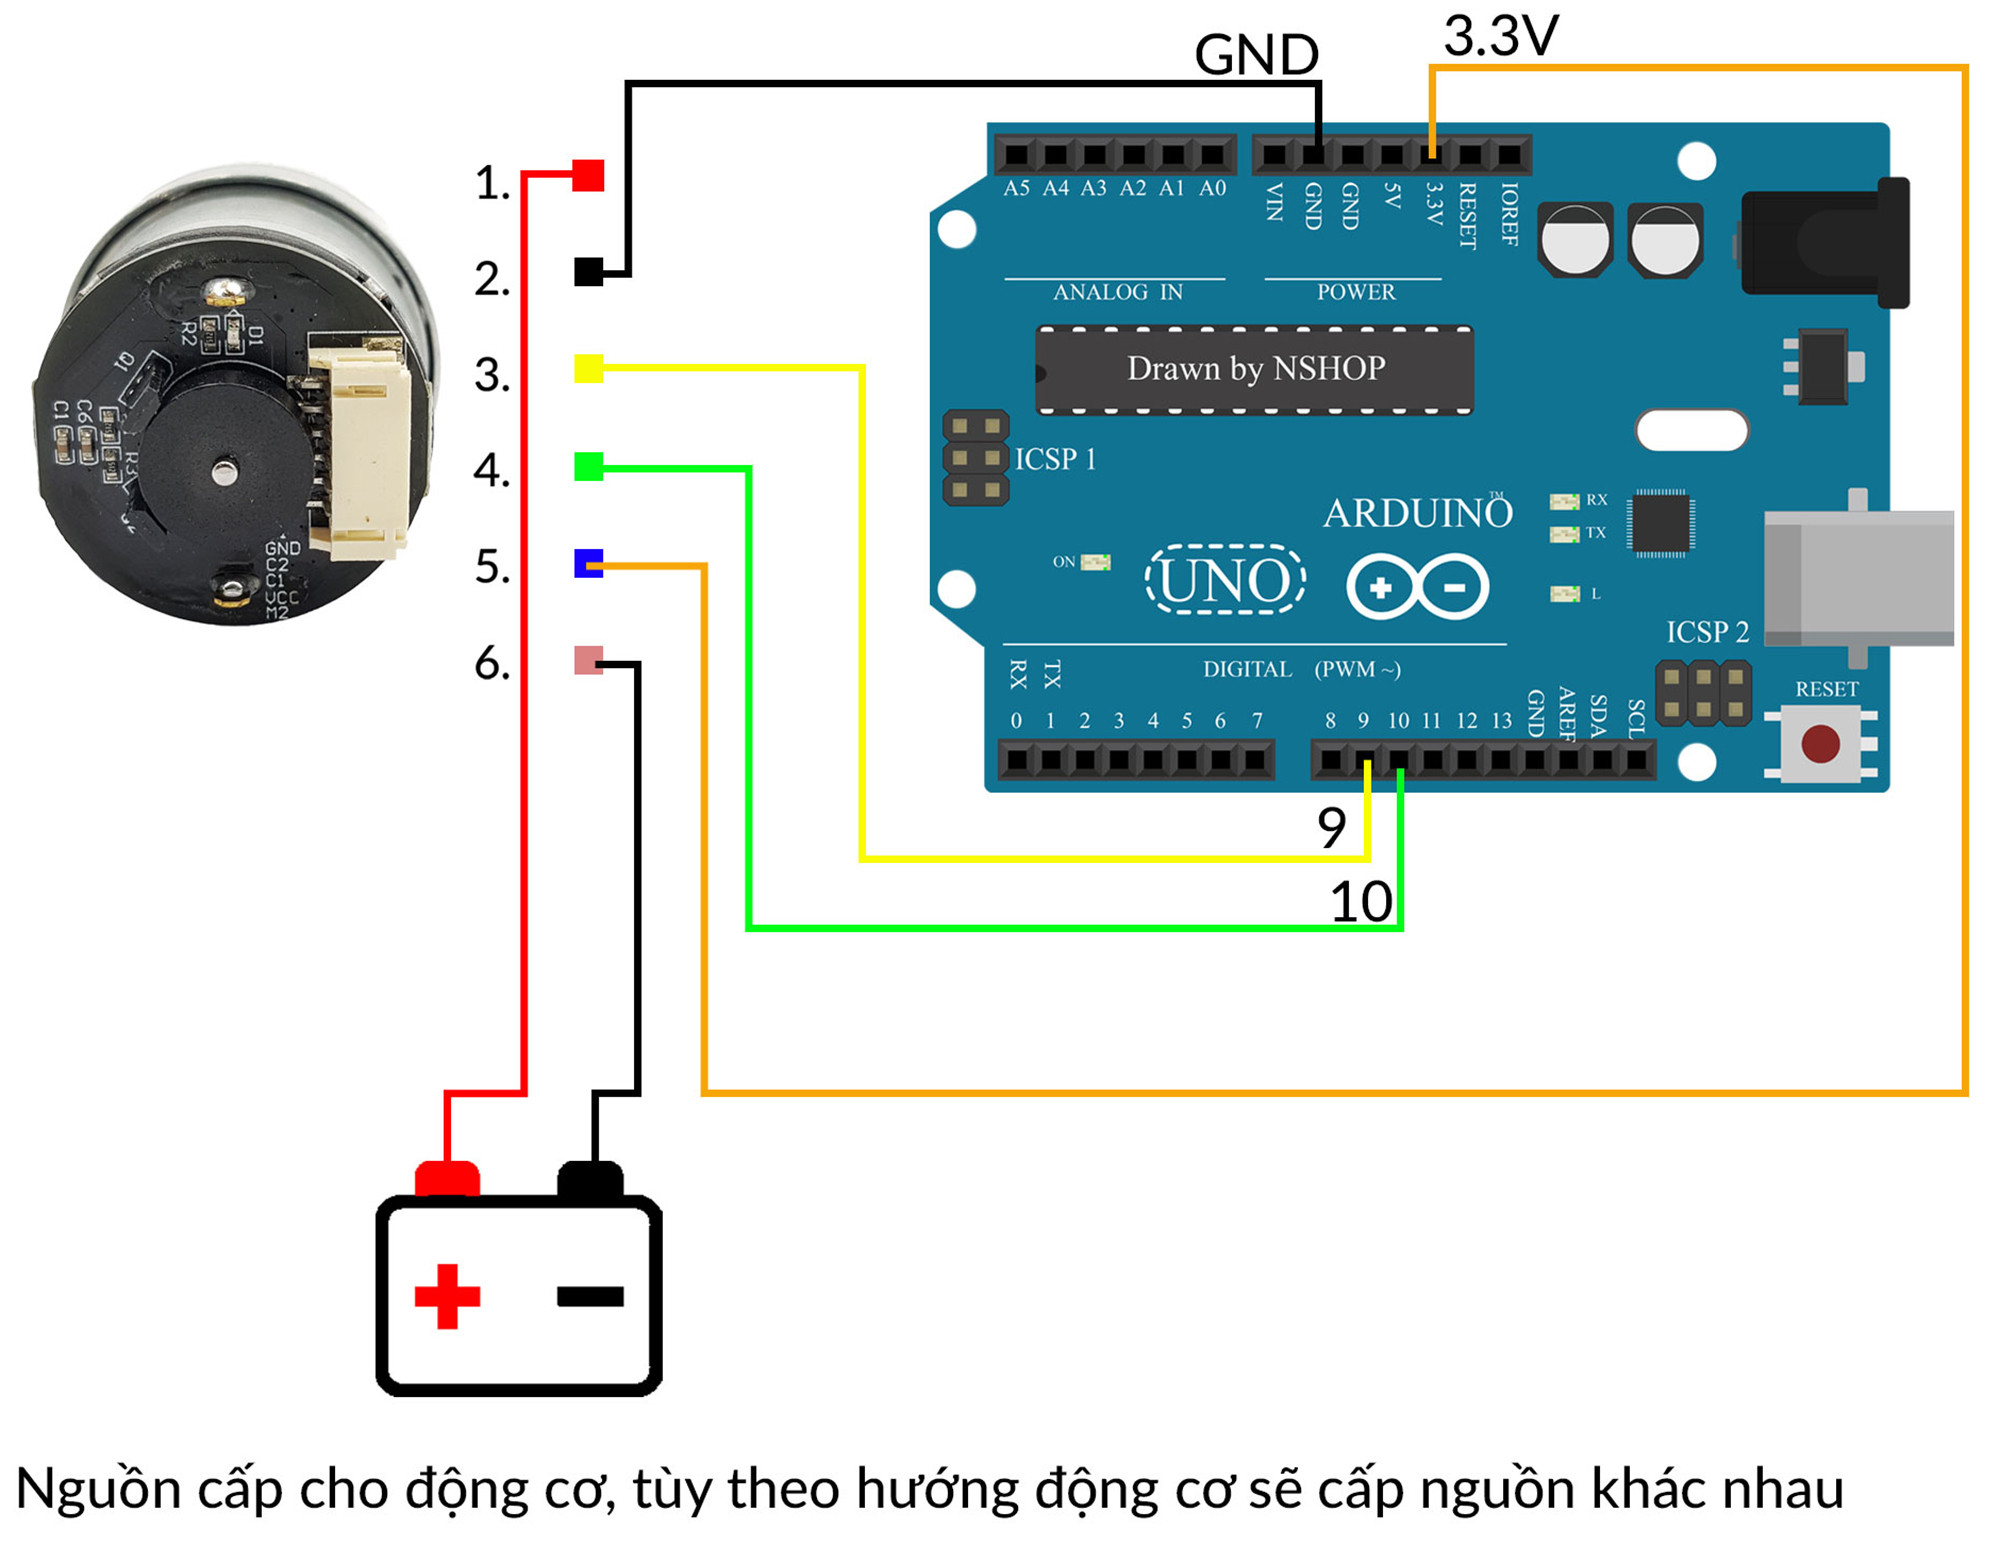
- Chân VCC ENCODER của Encoder nối với nguồn 3.3VDC từ vi điều khiển hoặc một nguồn cấp riêng ổn định.
- Chân GND ENCODER nối với chân GND của vi điều khiển.
- Chân OUT A và OUT B của Encoder sẽ được nối với các chân ngắt ngoài (interrupt pins) trên vi điều khiển của bạn (ví dụ: chân 2, 3 trên Arduino Uno). Việc sử dụng ngắt giúp vi điều khiển đọc xung Encoder một cách chính xác mà không bỏ sót, ngay cả khi động cơ quay nhanh.
{width=2000 height=1545}
Sơ đồ kết nối trên minh họa một cách tổng quát cách các thành phần tương tác với nhau. Bạn có thể tham khảo thêm các thư viện hoặc ví dụ code mẫu trên Arduino để xử lý tín hiệu từ hai kênh A và B, từ đó tính toán được số vòng quay và chiều quay.
Thông Số Kỹ Thuật Quan Trọng Của Động Cơ GA25 Encoder
Ngoài sơ đồ đấu dây, việc hiểu rõ các thông số kỹ thuật cũng rất quan trọng để lựa chọn đúng loại động cơ cho dự án của bạn:
- Điện áp hoạt động của động cơ: 3 – 12VDC.
- Điện áp hoạt động của Encoder: 3.3VDC.
- Đĩa Encoder: 11 xung, hai kênh A-B.
- Đường kính động cơ: 25mm.
- Đường kính trục: 4mm.
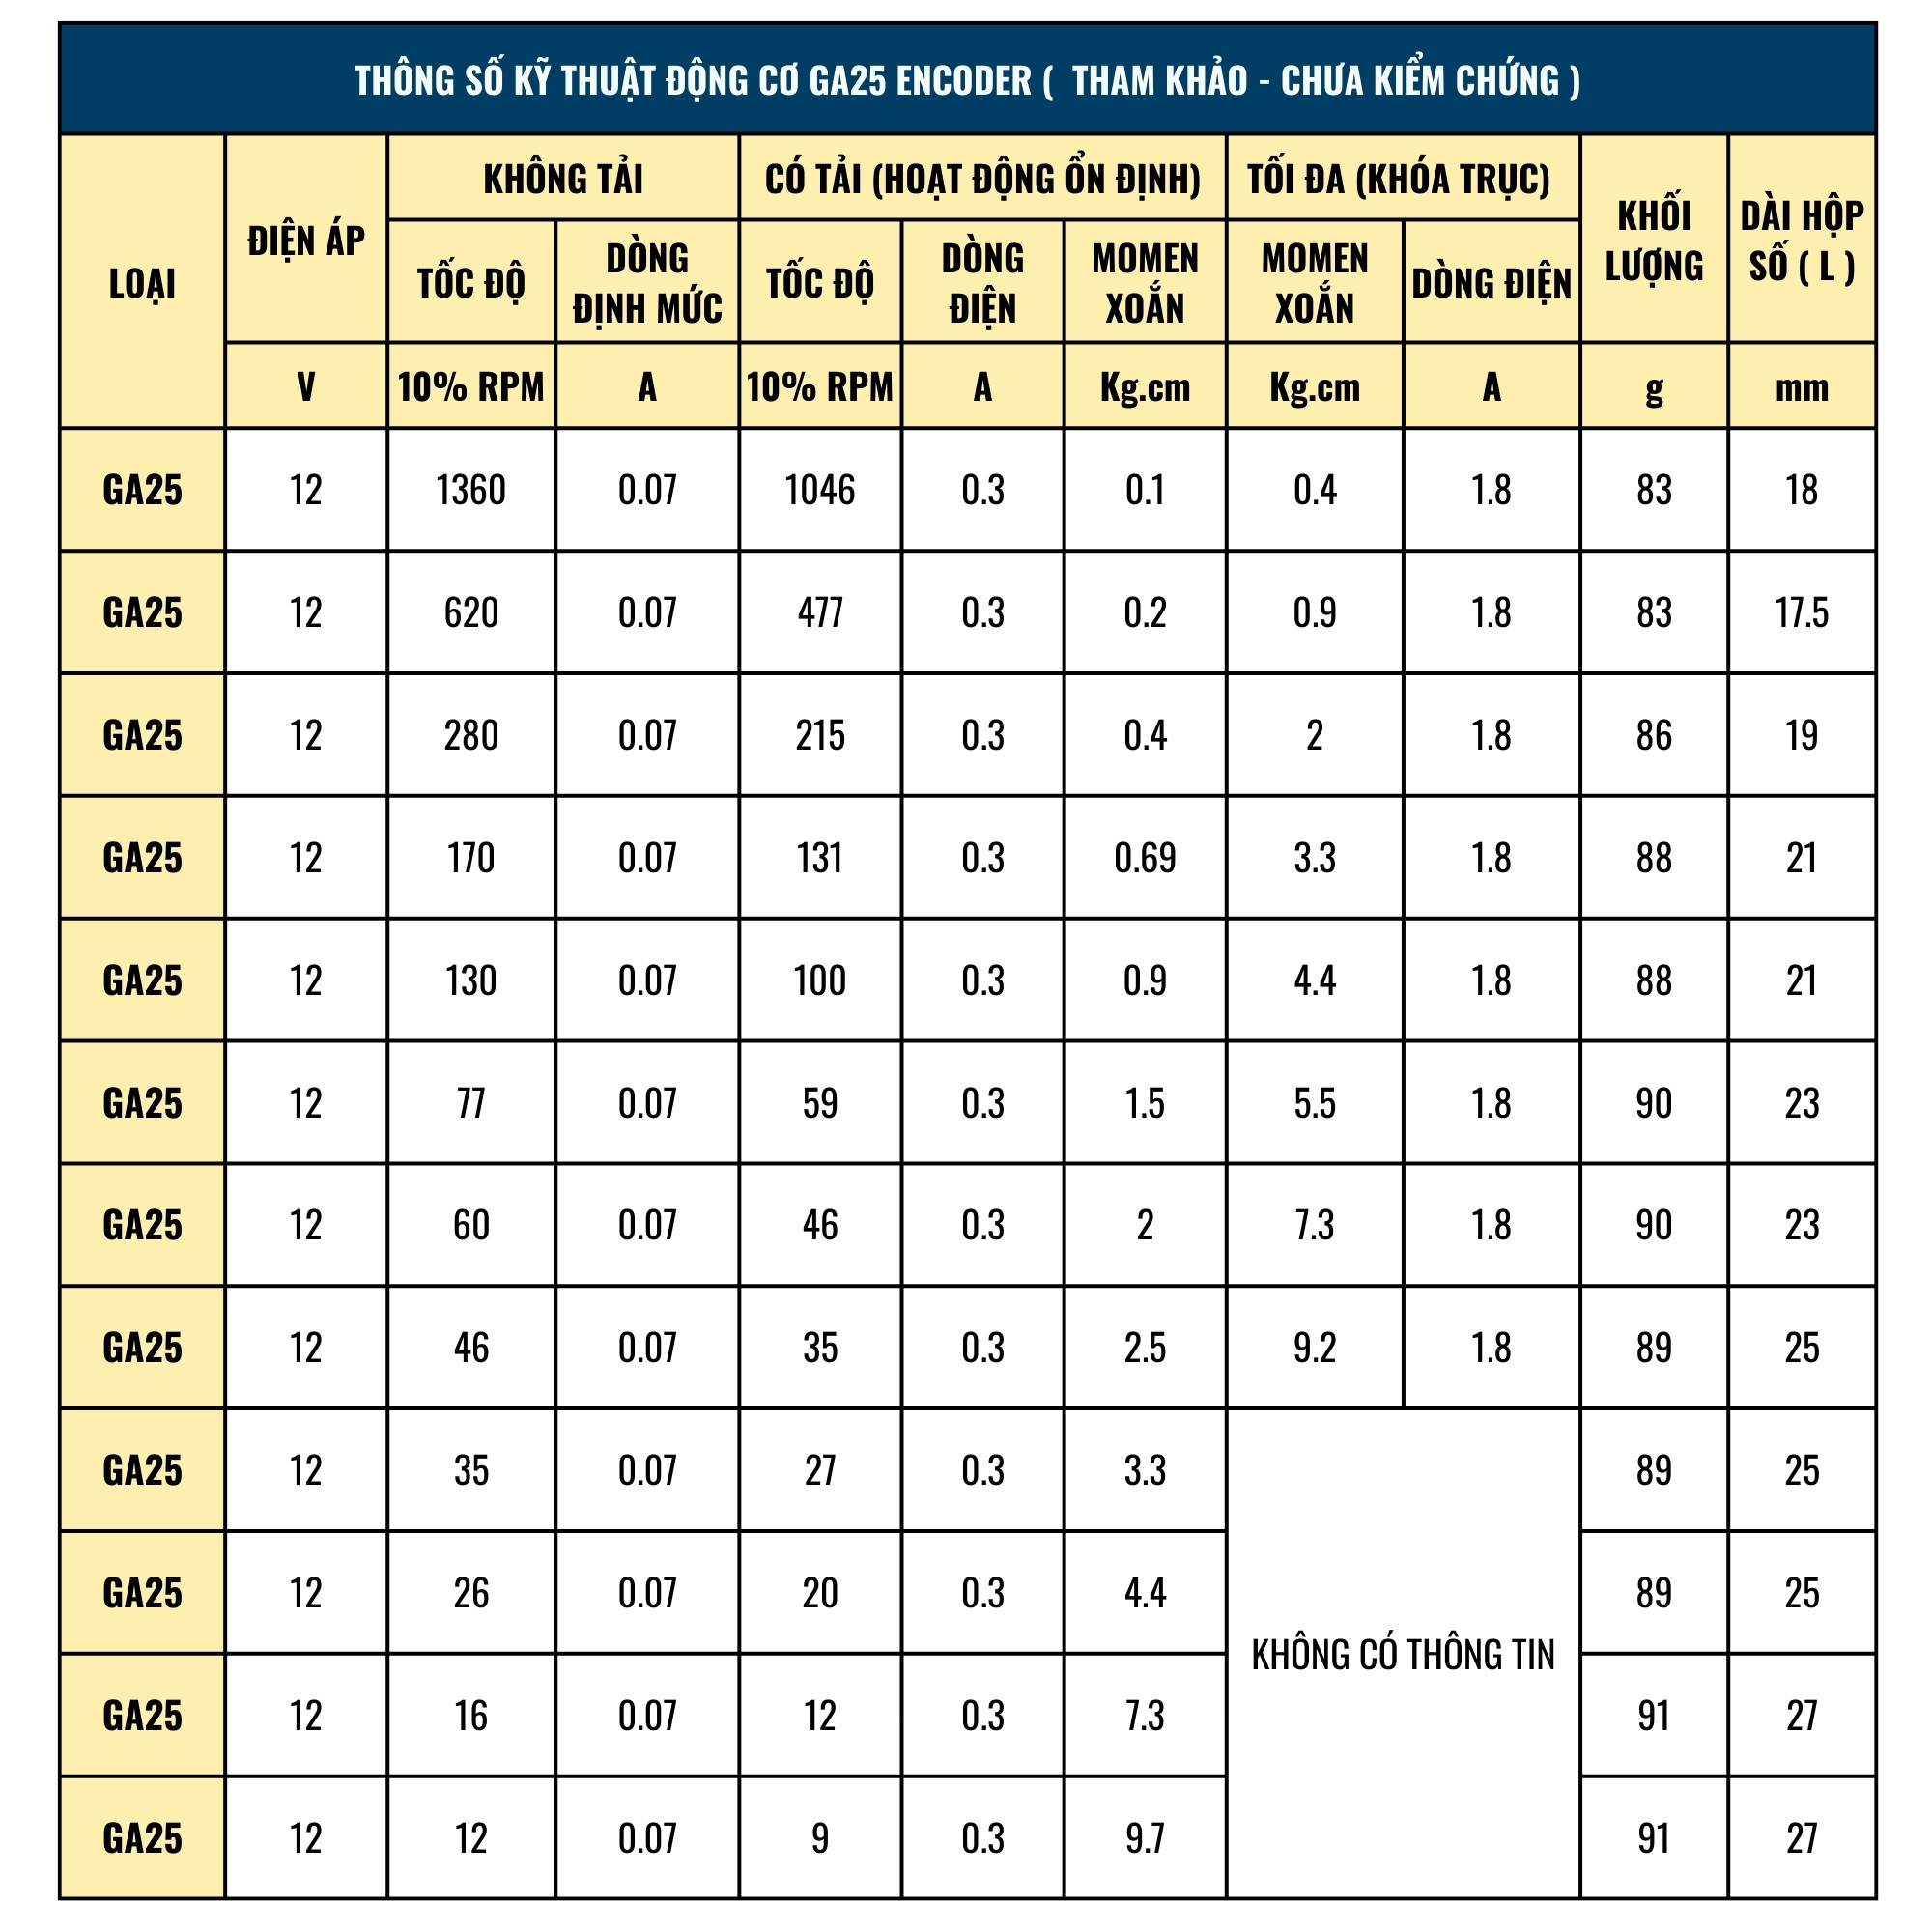
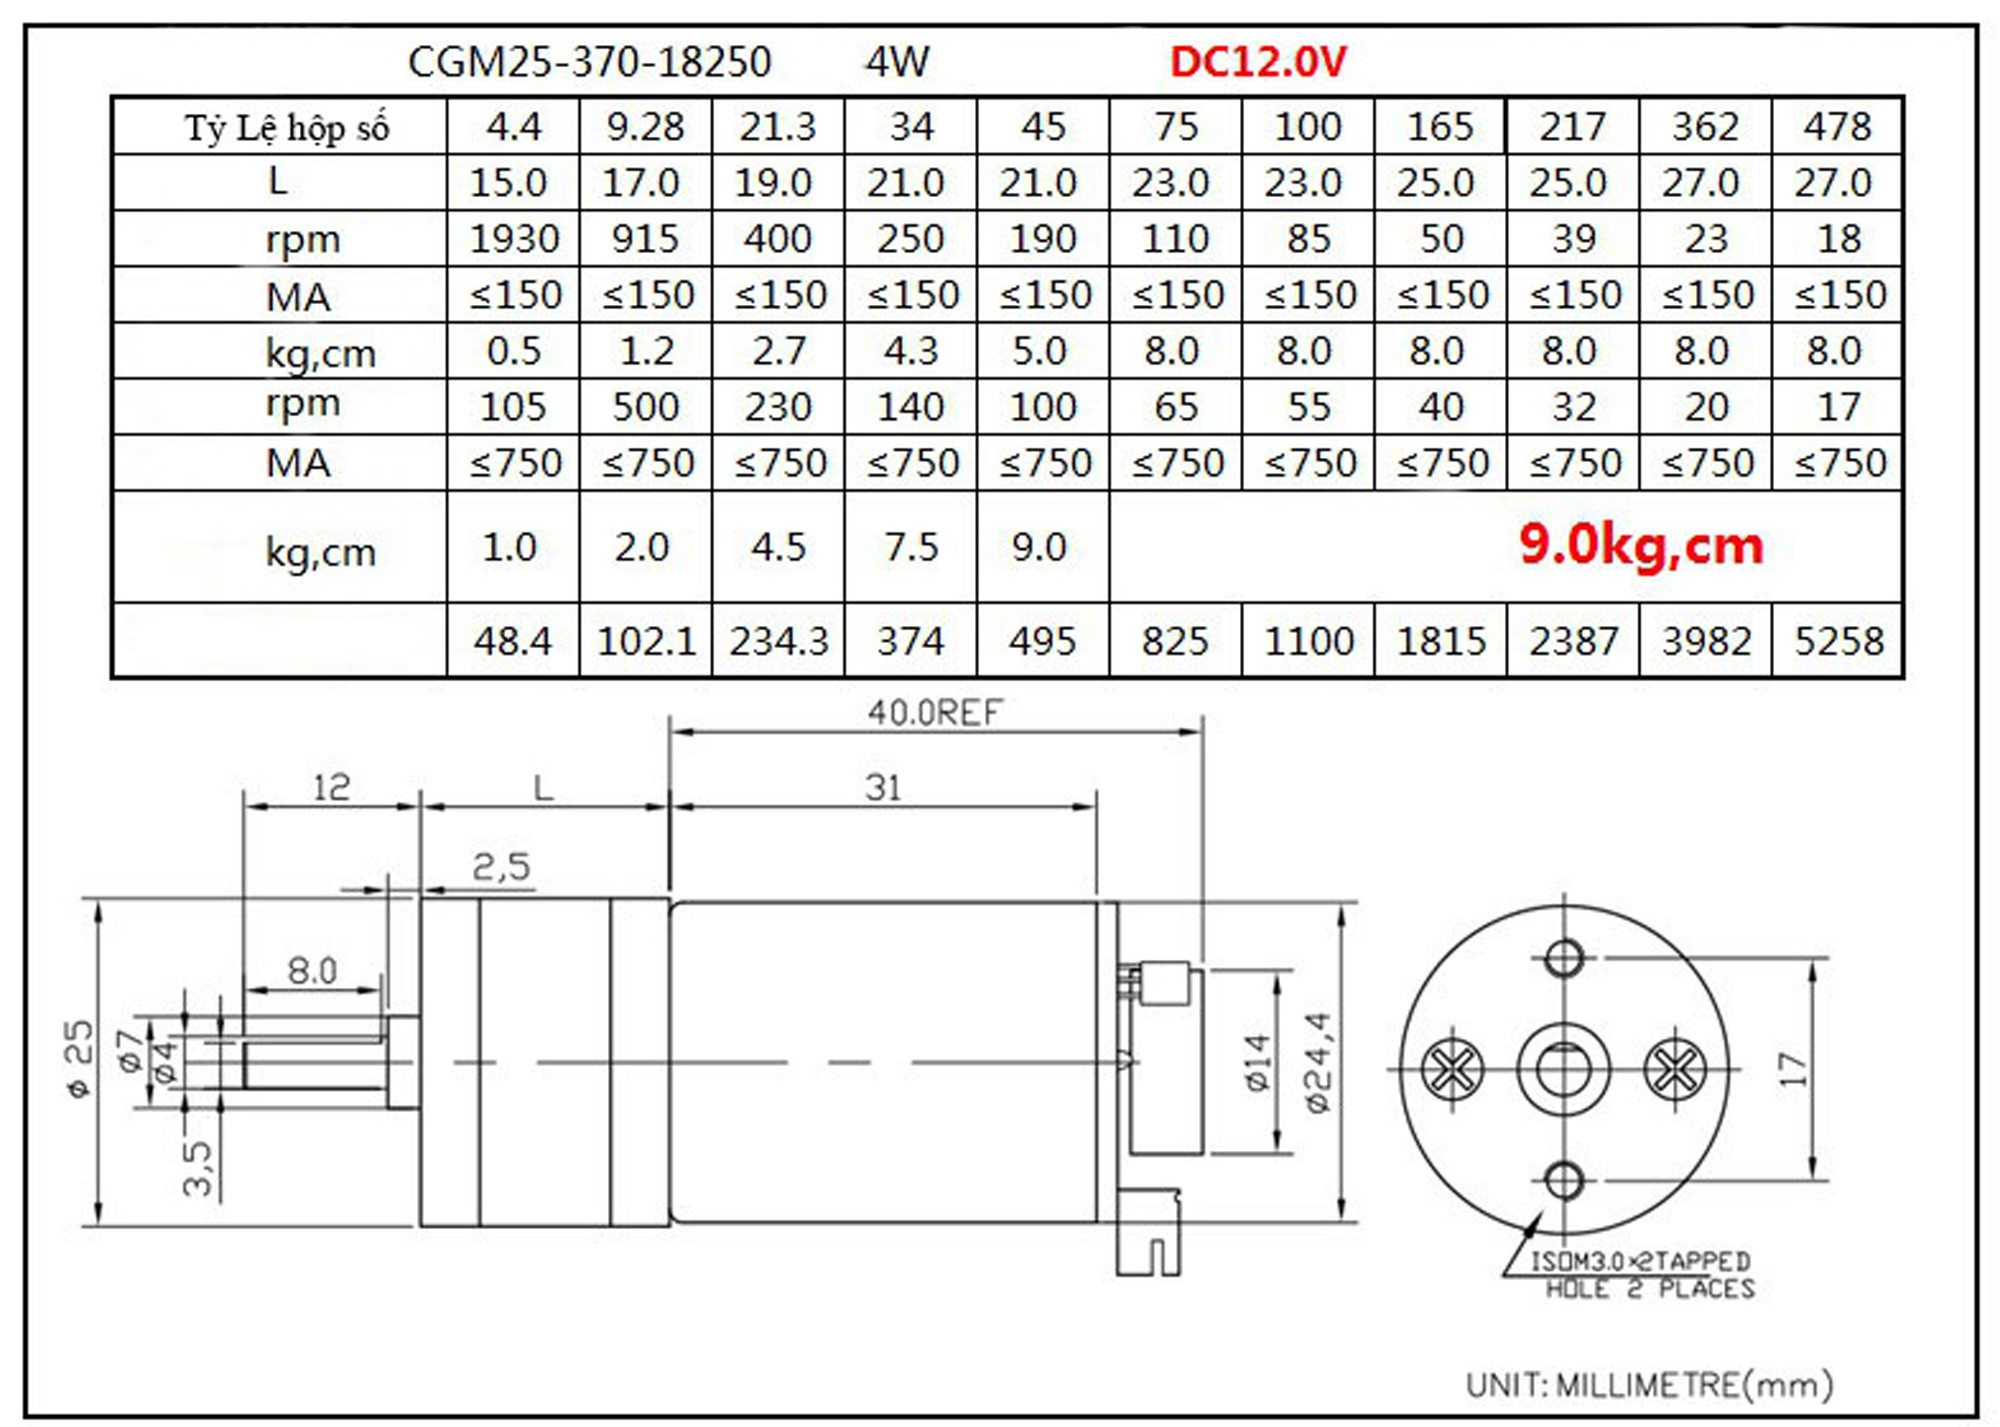
Động cơ GA25 Encoder còn có nhiều biến thể khác nhau về tốc độ không tải, mỗi loại sẽ có momen xoắn tương ứng.
{width=2000 height=2000}
{width=2000 height=1427}
Lưu Ý Khi Lựa Chọn và Sử Dụng Động Cơ GA25 Encoder
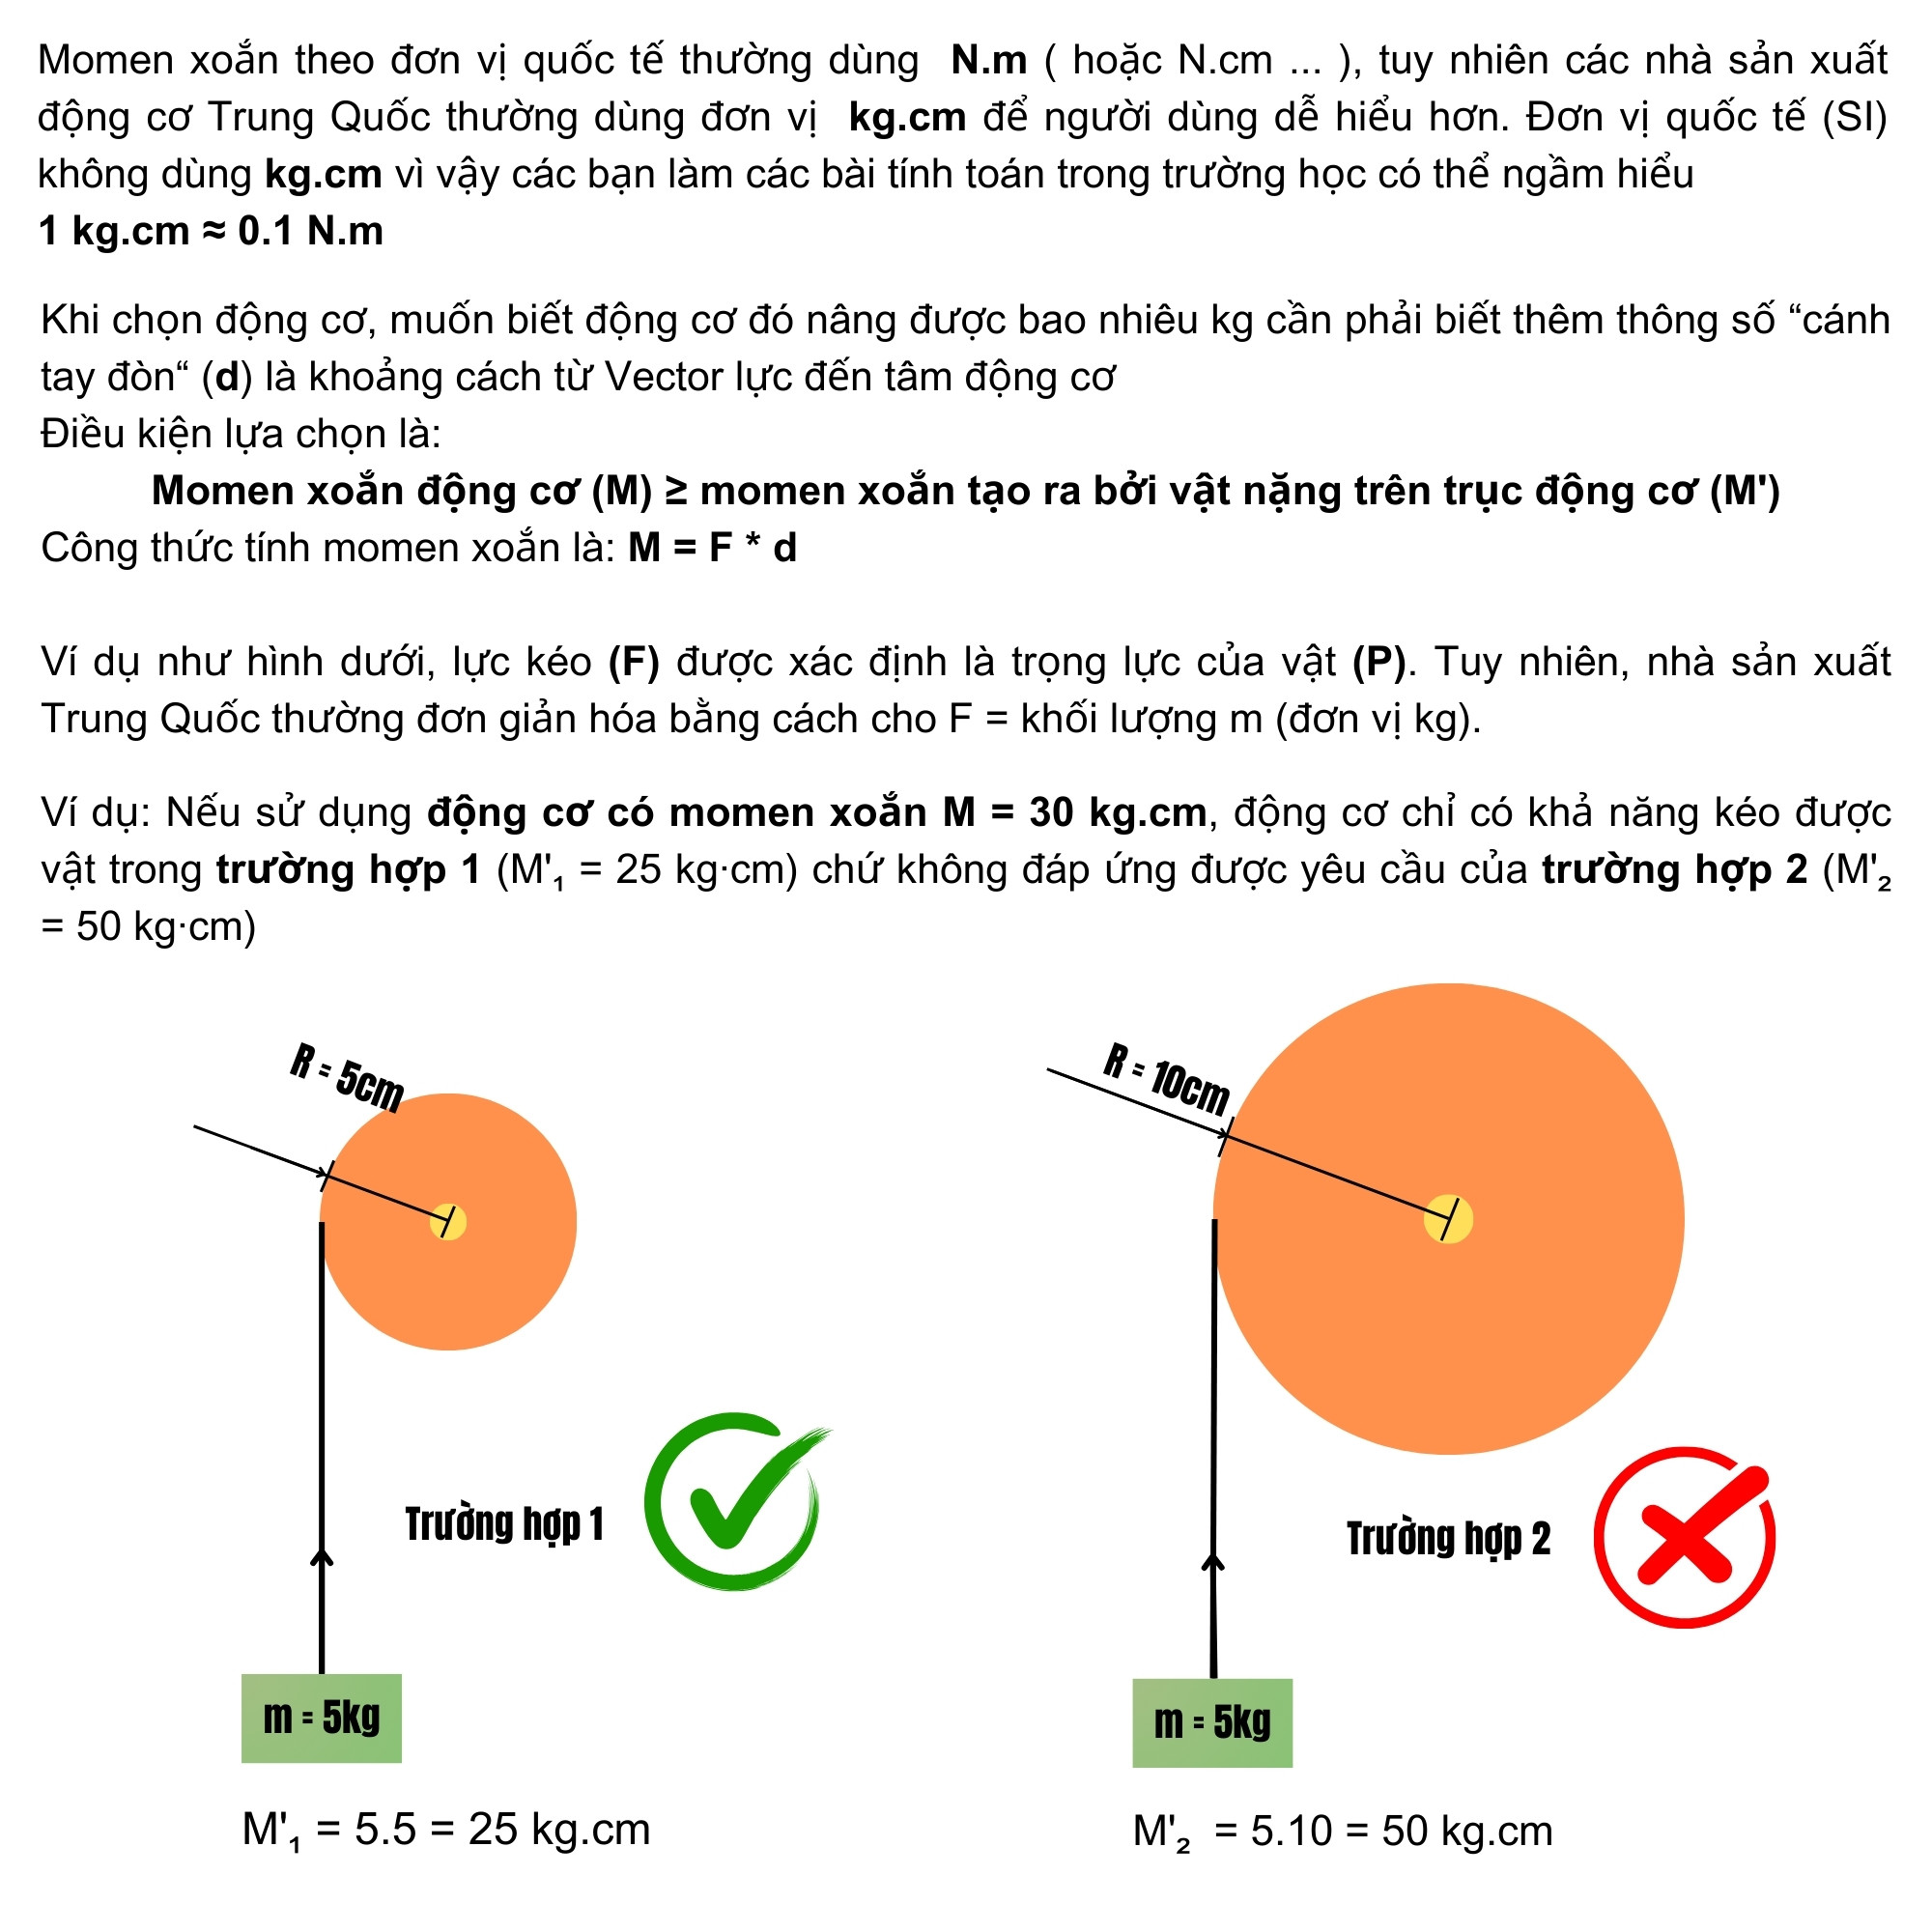
- Lựa chọn momen xoắn phù hợp: Dựa vào tải trọng và yêu cầu của ứng dụng để chọn động cơ có momen xoắn và tốc độ không tải phù hợp. Momen xoắn là yếu tố quyết định khả năng chịu tải của động cơ.
{width=2000 height=2000} - Nguồn cấp điện: Luôn đảm bảo nguồn cấp cho động cơ và encoder đúng điện áp quy định để tránh hư hỏng.
- Driver động cơ: Sử dụng driver phù hợp với công suất và dòng tiêu thụ của động cơ.
- Lập trình: Hãy tìm hiểu kỹ về việc đọc xung encoder và áp dụng các thuật toán điều khiển như PID để đạt được hiệu suất điều khiển tối ưu.
Kết Luận
Việc nắm vững sơ đồ đấu dây encoder không chỉ giúp bạn kết nối động cơ DC GA25 Encoder một cách chính xác mà còn mở ra cánh cửa để khai thác tối đa tiềm năng của nó trong các ứng dụng điều khiển chuyển động thông minh. Với những thông tin và hướng dẫn chi tiết từ Linhkien283, hy vọng bạn đã có đủ kiến thức để tự tin triển khai các dự án của mình. Nếu bạn đang tìm kiếm các loại linh kiện, máy in 3D hay linh kiện cơ khí chất lượng cao, đừng ngần ngại truy cập website Linhkien283 để khám phá và nhận sự tư vấn chuyên nghiệp từ đội ngũ của chúng tôi!
SẢN PHẨM ĐƯỢC YÊU THÍCH NHẤT
Nút T Bi Nhôm 2020-3030-4040
Ke Góc Nhôm T 2020 – 3030 – 4040 Đen_Trắng
Pro Micro ATmega32U4 5V/16MHz Mini MCU Leonardo
Nhôm Định Hình EU 2020 V-Slot Trắng Và Đen
Nhôm Định Hình 3030 EU Trắng Và Đen
Nhôm 1020
CNC Shield V4
EndStop XSS – 5GL2